远程 IO 控制
1. IO 功能界面设置
1.1 IO 功能界面设置(示教盒发送)
命令码: 0x2F01 IO_CONTROL_SET
参数说明:
| 参数名 | 类型 | 必填 | 说明 |
|---|---|---|---|
| inPort | object | 是 | 远程 IO 功能端口绑定 |
| inValue | object | 是 | 端口值,IO 参数,0:低电平有效,1:高电平有效 |
| program | array | 是 | 远程 IO 程序 DIN 和 value 绑定,共10个 |
| robot | int | 是 | 机器人号 |
inPort 对象参数:
| 参数名 | 类型 | 说明 |
|---|---|---|
| start | int | 启动,绑定端口 |
| stop | int | 停止,绑定端口 |
| pause | int | 暂停,绑定端口 |
| faultReset | int | 清除报警,绑定端口 |
| clearoutagekeep | int | 清除断电保持数据,绑定端口 |
inValue 对象参数:
| 参数名 | 类型 | 说明 |
|---|---|---|
| start | int | 启动 |
| stop | int | 停止 |
| pause | int | 暂停 |
| faultReset | int | 清除报警 |
| clearoutagekeep | int | 清除断电保持数据 |
program 数组参数:
| 参数名 | 类型 | 说明 |
|---|---|---|
| port | int | 端口号 |
| value | int | 端口值,0或1 |
请求示例:
{
  "inPort": {
    "clearoutagekeep": 16,
    "faultReset": 4,
    "pause": 3,
    "start": 1,
    "stop": 2
  },
  "inValue": {
    "clearoutagekeep": 1,
    "faultReset": 1,
    "pause": 1,
    "start": 1,
    "stop": 1
  },
  "program": [
    {"port": 5, "value": 1},
    {"port": 6, "value": 0},
    {"port": 7, "value": 0},
    {"port": 8, "value": 1},
    {"port": 9, "value": 1},
    {"port": 0, "value": 1},
    {"port": 0, "value": 1},
    {"port": 0, "value": 1},
    {"port": 0, "value": 1},
    {"port": 0, "value": 1}
  ],
  "robot": 1
}
1.2 IO 功能界面查询(示教盒发送)
命令码: 0x2F02 IO_CONTROL_INQUIRE
参数说明:
| 参数名 | 类型 | 必填 | 说明 |
|---|---|---|---|
| robot | int | 是 | 机器人号 |
请求示例:
{
  "robot": 1
}
1.3 IO 功能界面响应(控制器返回)
命令码: 0x2F03 IO_CONTROL_RESPOND
参数说明: 同 1.1 IO 功能界面设置
响应示例:
{
  "inPort": {
    "clearoutagekeep": 16,
    "faultReset": 4,
    "pause": 3,
    "start": 1,
    "stop": 2
  },
  "inValue": {
    "clearoutagekeep": 1,
    "faultReset": 1,
    "pause": 1,
    "start": 1,
    "stop": 1
  },
  "program": [
    {"port": 5, "value": 1},
    {"port": 6, "value": 0},
    {"port": 7, "value": 0},
    {"port": 8, "value": 1},
    {"port": 9, "value": 1},
    {"port": 0, "value": 1},
    {"port": 0, "value": 1},
    {"port": 0, "value": 1},
    {"port": 0, "value": 1},
    {"port": 0, "value": 1}
  ],
  "robot": 1
}
2. 复位点设置
2.1 复位点位置参数设置(示教盒发送)
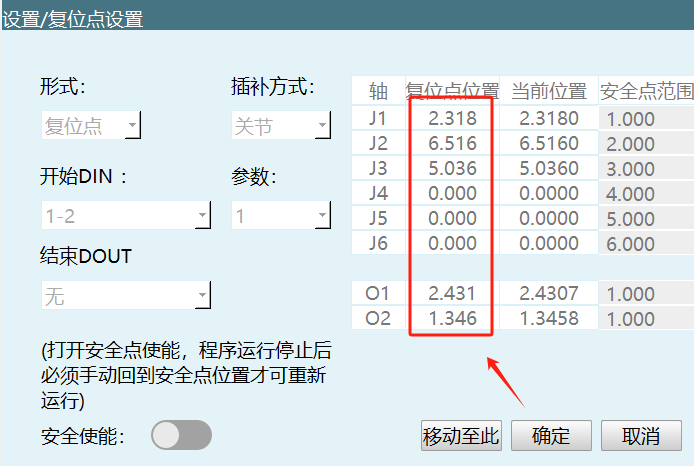
命令码: 0x2F04 IO_CONTROL_RESETPOS_SET
参数说明:
| 参数名 | 类型 | 必填 | 说明 |
|---|---|---|---|
| pos | array | 是 | 机器人位置(7个元素) |
| posSync | array | 是 | 外部轴位置(5个元素) |
| robot | int | 是 | 机器人号 |
请求示例:
{
  "pos": [0.0, 0.0, 0.0, 0.0, 0.0, 0.0, 0.0],
  "posSync": [0.0, 0.0, 0.0, 0.0, 0.0],
  "robot": 1
}
2.2 复位点 IO 参数设置(示教盒发送)
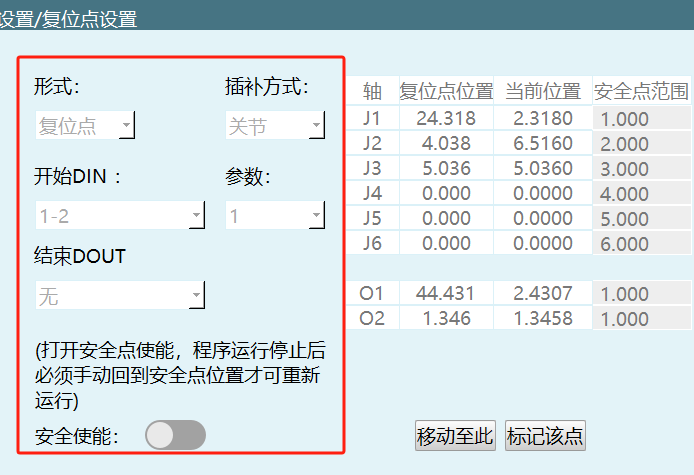
命令码: 0x2F14 IO_CONTROL_RESETPORT_SET
参数说明:
| 参数名 | 类型 | 必填 | 说明 |
|---|---|---|---|
| robot | int | 是 | 机器人号 |
| selectPiontOrFile | int | 是 | 0:复位点,1:复位程序 |
| inPort | int | 是 | 复位开始,IO 触发端口 |
| inValue | int | 是 | 复位开始,IO 参数 |
| outPort | int | 是 | 复位结束,IO 输出端口 |
| safeEnable | bool | 是 | 安全使能 |
| returnway | int | 是 | 0:关节插补,1:直线插补 |
请求示例:
{
  "robot": 1,
  "selectPiontOrFile": 0,
  "inPort": 0,
  "inValue": 1,
  "outPort": 0,
  "safeEnable": true,
  "returnway": 0
}
2.3 安全点误差参数设置
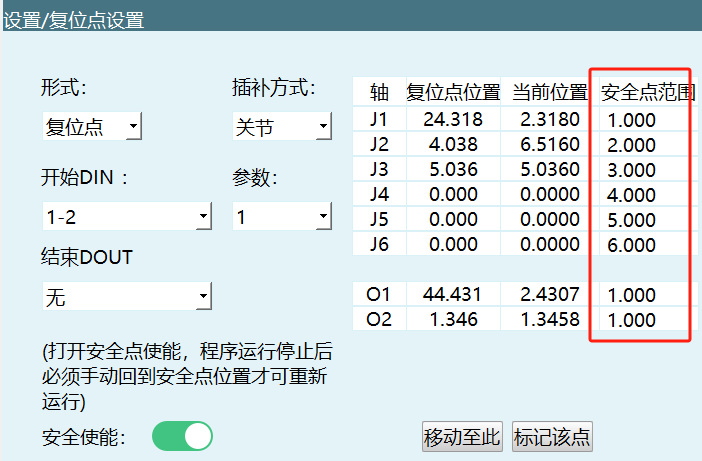
命令码: 0x2F15 IO_CONTROL_RESETSAFEDEV_SET
参数说明:
| 参数名 | 类型 | 必填 | 说明 |
|---|---|---|---|
| deviation | array | 是 | 机器人位置偏差(7个元素) |
| deviationSync | array | 是 | 外部轴偏差(5个元素) |
| robot | int | 是 | 机器人号 |
请求示例:
{
  "deviation": [1.0, 2.0, 3.0, 4.0, 5.0, 6.0, 1.0],
  "deviationSync": [1.0, 1.0, 1.0, 1.0, 1.0],
  "robot": 1
}
2.4 安全点位置通知
命令码: 0x2F16 IO_CONTROL_NOTIS_SAFEPOS
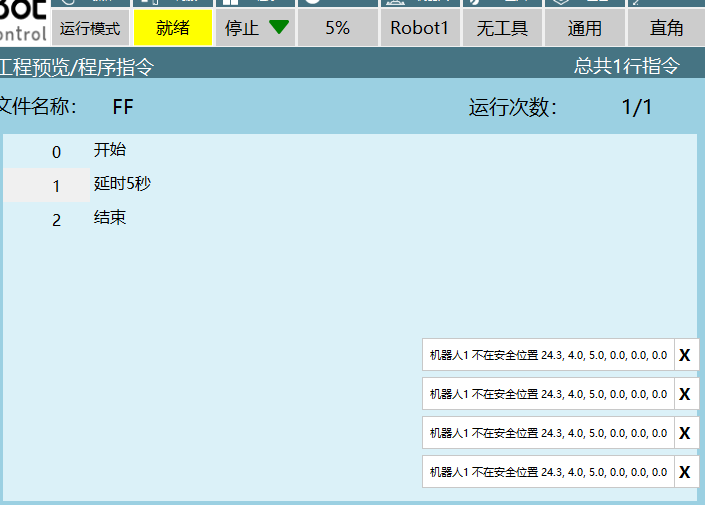
说明: 运行作业文件时,开始安全使能,不在安全点时控制器返回发送
参数说明:
| 参数名 | 类型 | 必填 | 说明 |
|---|---|---|---|
| robot | int | 是 | 当前机器人 |
| isSync | bool | 是 | false:机器人不在安全区,true:外部轴不在安全区 |
| currentPos | array | 是 | 当前坐标 |
| safePos | array | 是 | 复位点位 |
响应示例:
{
  "robot": 1,
  "isSync": false,
  "currentPos": [0, 0.1, 2, 3.3, 44, 555.55, 6, 7.7, 88],
  "safePos": [0, 0.1, 2, 3.3, 88, 555.55, 6, 7.7, 88]
}
2.5 回复位
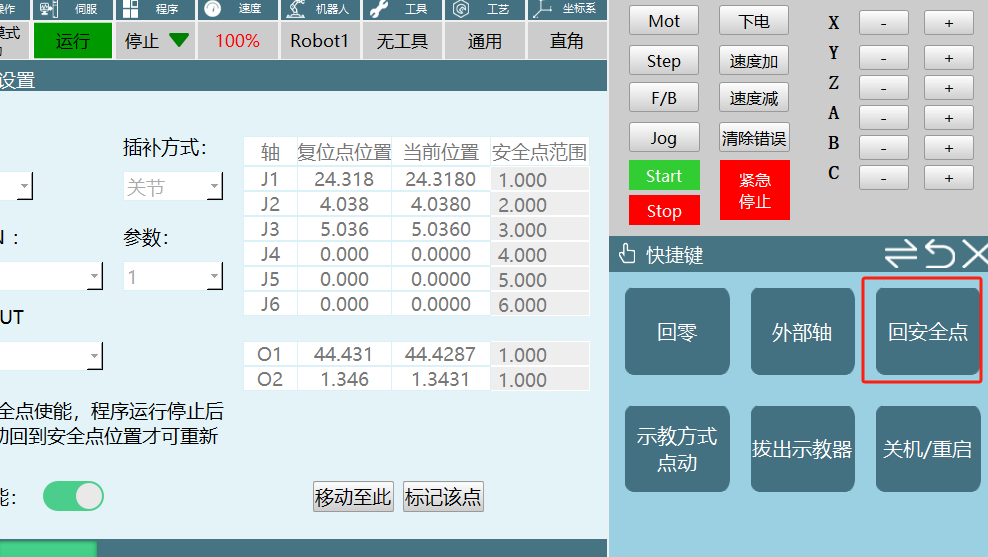
命令码: 0x2F17 RECOVERY_SITE
参数说明:
| 参数名 | 类型 | 必填 | 说明 |
|---|---|---|---|
| robot | int | 是 | 机器人号 |
请求示例:
{
  "robot": 1
}
2.6 复位点设置查询(示教盒发送)
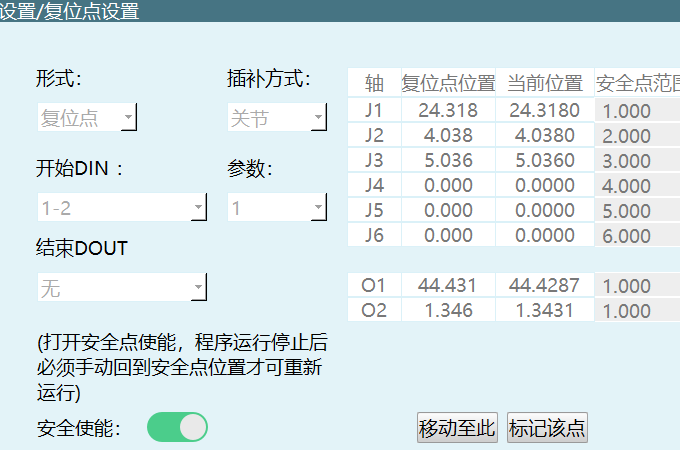
命令码: 0x2F05 IO_CONTROL_RESET_INQUIRE
参数说明:
| 参数名 | 类型 | 必填 | 说明 |
|---|---|---|---|
| robot | int | 是 | 机器人号 |
请求示例:
{
  "robot": 1
}
2.7 复位点设置响应(控制器返回)
命令码: 0x2F06 IO_CONTROL_RESET_RESPOND
参数说明:
| 参数名 | 类型 | 必填 | 说明 |
|---|---|---|---|
| robot | int | 是 | 机器人号 |
| selectPiontOrFile | int | 是 | 0选择的是点,1选择的程序 |
| returnWay | int | 是 | 0表示选择的是 movj,1表示的是 movl |
| inPort | int | 是 | 复位开始,IO 触发端口 |
| inValue | int | 是 | 复位开始,IO 参数 |
| outPort | int | 是 | 复位结束,IO 输出端口 |
| safeEnable | bool | 是 | 安全使能 |
| pos | array | 是 | 复位点坐标 |
| posSync | array | 是 | 外部轴复位点坐标 |
| deviation | array | 是 | 安全点范围 |
| deviationSync | array | 是 | 外部轴安全点范围 |
响应示例:
{
  "robot": 1,
  "selectPiontOrFile": 1,
  "returnWay": 1,
  "inPort": 0,
  "inValue": 1,
  "outPort": 0,
  "safeEnable": true,
  "pos": [0, 0.1, 2, 3.3, 44, 555.55, 6, 7.7, 88],
  "posSync": [0, 0.1, 2, 3.3, 44, 555.55, 6, 7.7, 88],
  "deviation": [0, 0.1, 2, 3.3, 44, 555.55, 6, 7.7, 88],
  "deviationSync": [1.0, 1.0, 1.0, 1.0, 1.0]
}
2.8 当前位置查询(示教盒发送)
命令码: 0x2F07 IO_CONTROL_POS_INQUIRE
参数说明:
| 参数名 | 类型 | 必填 | 说明 |
|---|---|---|---|
| robot | int | 是 | 机器人号 |
| coord | int | 是 | 坐标模式:-1-控制器当前坐标,0-关节坐标,1-直角坐标,2-工具坐标,3-用户坐标 |
请求示例:
{
  "robot": 1,
  "coord": 0
}
2.9 当前位置响应(控制器返回)
命令码: 0x2F08 IO_CONTROL_POS_RESPOND
参数说明:
| 参数名 | 类型 | 必填 | 说明 |
|---|---|---|---|
| robot | int | 是 | 机器人号 |
| coord | int | 是 | 坐标模式 |
| pos | array | 是 | 弧度点位 |
| posDeg | array | 是 | 角度点位 |
| configuration | int | 是 | 形态 |
响应示例:
{
  "robot": 1,
  "coord": 1,
  "pos": [0, 0.1, 2, 3.3, 44, 555.55],
  "posDeg": [0, 0.1, 2, 3.3, 44, 555.55],
  "configuration": 1
}
2.10 双机位置查询(MOVJDOUBLE 指令)
命令码: 0x2F10 IO_CONTROL_DOUBLE_POS_INQUIRE
说明: MOVJDOUBLE 指令在双机下需要同时查询第一和第二个机器人位置
参数说明:
| 参数名 | 类型 | 必填 | 说明 |
|---|---|---|---|
| robot1 | int | 是 | 机器人1 |
| coord1 | int | 是 | 机器人1坐标:1-直角坐标,2-工具坐标,3-用户坐标 |
| robot2 | int | 是 | 机器人2 |
| coord2 | int | 是 | 同机器人1 |
请求示例:
{
  "robot1": 1,
  "coord1": 1,
  "robot2": 2,
  "coord2": 1
}
2.11 双机位置响应
命令码: 0x2F11 IO_CONTROL_DOUBLE_POS_RESPOND
参数说明:
| 参数名 | 类型 | 必填 | 说明 |
|---|---|---|---|
| pos1Deg | array | 是 | 机器人1轴1-7当前位置(角度表示) |
| pos1 | array | 是 | 机器人1轴1-7当前位置(弧度表示) |
| pos2Deg | array | 是 | 机器人2轴1-7当前位置(角度表示) |
| pos2 | array | 是 | 机器人2轴1-7当前位置(弧度表示) |
响应示例:
{
  "pos1Deg": [0, 1.1, 2, 3.3, 4.4, 5.5, 6.6],
  "pos1": [0, 1.1, 2, 3.3, 4.4, 5.5, 6.6],
  "pos2Deg": [0, 1.1, 2, 3.3, 4.4, 5.5, 6.6],
  "pos2": [0, 1.1, 2, 3.3, 4.4, 5.5, 6.6]
}
2.12 打开作业文件
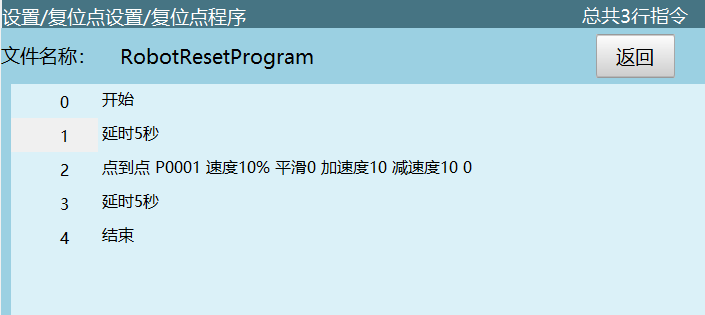
命令码: 0x3114
说明: 复位程序固定是 RobotResetProgram,后缀是.ResetPro
参数说明:
| 参数名 | 类型 | 必填 | 说明 |
|---|---|---|---|
| jobName | string | 是 | 作业文件名称(固定:RobotResetProgram) |
| robot | int | 是 | 机器人号 |
| suffixname | string | 是 | 作业文件后缀(固定:.ResetPro) |
请求示例:
{
  "jobName": "RobotResetProgram",
  "robot": 1,
  "suffixname": ".ResetPro"
}
2.13 插入指令
命令码: 0x3121
2.14 保存作业文件
命令码: 0x3120
说明: 复位程序固定是 RobotResetProgram,后缀是.ResetPro
参数说明:
| 参数名 | 类型 | 必填 | 说明 |
|---|---|---|---|
| jobname | string | 是 | 作业文件名称(固定:RobotResetProgram) |
| robot | int | 是 | 机器人号 |
| suffix | string | 是 | 作业文件后缀(固定:.ResetPro) |
请求示例:
{
  "jobname": "RobotResetProgram",
  "robot": 1,
  "suffix": ".ResetPro"
}
3. 状态提示设置界面
3.1 状态提示设置(示教盒发送)
命令码: 0x2F09 IO_CONTROL_OUTPUT_SET
参数说明:
| 参数名 | 类型 | 必填 | 说明 |
|---|---|---|---|
| outPut | array | 是 | 输出配置数组,每个元素对应一个机器人 |
| remoteOut | int | 是 | 远程模式 |
| remoteOut_value | int | 是 | 远程模式值:0、1、3(闪烁) |
| runOut | int | 是 | 运行模式 |
| runOut_value | int | 是 | 运行模式值 |
| startUp | int | 是 | 开机提示 |
| startUp_value | int | 是 | 开机提示值 |
| teachOut | int | 是 | 示教模式 |
| teachOut_value | int | 是 | 示教模式值 |
outPut 数组元素参数:
| 参数名 | 类型 | 说明 |
|---|---|---|
| IOenable | int | 使能 DOUT 绑定 |
| IOenable_value | int | 值:0、1、3(闪烁) |
| continuable | int | 可继续执行 DOUT 绑定 |
| continuable_value | int | 值:0、1、3(闪烁) |
| fault | int | 报错提示 DOUT 绑定 |
| faultIsFickler | int | 值:0、1、3(闪烁) |
| mainJobFirstLine | int | 主程序首行 DOUT 绑定 |
| mainJobFirstLine_value | int | 值 |
| pause | int | 暂停 DOUT 绑定 |
| pause_value | int | 值 |
| quickStopOut1 | int | 紧急急停1DOUT 绑定 |
| quickStopOut2 | int | 紧急急停2DOUT 绑定 |
| quickStopOutValue1 | int | 值 |
| quickStopOutValue2 | int | 值 |
| running | int | 运行 DOUT 绑定 |
| running_value | int | 值 |
| stop | int | 停止 DOUT 绑定 |
| stop_value | int | 值 |
| teachBoxStateOut | int | 拔出示教盒 DOUT 绑定 |
| teachBoxStateOutValue | int | 值 |
请求示例:
{
  "outPut": [
    {
      "IOenable": 1,
      "IOenable_value": 1,
      "continuable": 3,
      "continuable_value": 1,
      "fault": 5,
      "faultIsFickler": 1,
      "mainJobFirstLine": 7,
      "mainJobFirstLine_value": 1,
      "pause": 9,
      "pause_value": 1,
      "quickStopOut1": 11,
      "quickStopOut2": 12,
      "quickStopOutValue1": 1,
      "quickStopOutValue2": 1,
      "running": 15,
      "running_value": 1,
      "stop": 17,
      "stop_value": 1,
      "teachBoxStateOut": 0,
      "teachBoxStateOutValue": 1
    },
    {},
    {},
    {}
  ],
  "remoteOut": 1,
  "remoteOut_value": 1,
  "runOut": 2,
  "runOut_value": 1,
  "startUp": 3,
  "startUp_value": 1,
  "teachOut": 4,
  "teachOut_value": 1
}
3.2 状态提示查询(示教盒发送)
命令码: 0x2F0A IO_CONTROL_OUTPUT_INQUIRE
说明: data: 无
3.3 状态提示响应(控制器返回)
命令码: 0x2F0B IO_CONTROL_OUTPUT_RESPOND
说明: data:同 0x2F09
4. IO 复位设置界面
4.1 IO 输出复位设置(示教盒发送)
命令码: 0x2F0D IO_CONTROL_IORESET_SET
参数说明:
| 参数名 | 类型 | 必填 | 说明 |
|---|---|---|---|
| robot | int | 是 | 机器人号 |
| type | int | 是 | 1-IO 复位,2-切模式停止,3-程序报错停止 |
| enable | array | 是 | 16个元素,值为0或1,包含复位值及是否复位 |
| value | array | 是 | 16个元素,值为0或1,包含复位值及是否复位 |
请求示例:
{
  "robot": 1,
  "type": 1,
  "enable": [0, 0, 0, 0, 0, 0, 0, 0, 0, 0, 0, 0, 0, 0, 0, 0],
  "value": [0, 0, 0, 0, 0, 0, 0, 0, 0, 0, 0, 0, 0, 0, 0, 0]
}
4.2 IO 输出复位查询(示教盒发送)
命令码: 0x2F0E IO_CONTROL_IORESET_INQUIRE
参数说明:
| 参数名 | 类型 | 必填 | 说明 |
|---|---|---|---|
| robot | int | 是 | 机器人号 |
| type | int | 是 | 类型 |
请求示例:
{
  "robot": 1,
  "type": 1
}
4.3 IO 输出复位响应(控制器返回)
命令码: 0x2F0F IO_CONTROL_IORESET_RESPOND
说明: data:同 0x2F0D
5. IO 功能状态界面
5.1 IO 功能状态查询(示教盒发送)
命令码: 0x2F12 IO_FUNCTION_INQUIRE
参数说明:
| 参数名 | 类型 | 必填 | 说明 |
|---|---|---|---|
| type | int | 是 | 1-数字输入,2-数字输出,3-模拟输入,4-模拟输出 |
请求示例:
{
  "type": 1
}
5.2 IO 功能状态响应(控制器返回)
命令码: 0x2F13 IO_FUNCTION_RESPOND
参数说明:
| 参数名 | 类型 | 必填 | 说明 |
|---|---|---|---|
| type | int | 是 | 类型 |
| IOFunction | array | 是 | 数字有16个,模拟有8个 |
响应示例:
{
  "type": 1,
  "IOFunction": [
    "远程:机器人1启动 机器人1视觉:触发端口",
    "",
    "",
    "",
    "",
    "",
    "",
    "",
    "",
    "",
    "",
    "",
    "",
    "",
    "",
    ""
  ]
}
6. 远程模式界面
6.1 预约执行状态查询(示教盒发送)
命令码: 0x2F1B RESERVE_EXE_STATE_INQUIRE
参数说明:
| 参数名 | 类型 | 必填 | 说明 |
|---|---|---|---|
| robot | int | 是 | 机器人号 |
请求示例:
{
  "robot": 1
}
6.2 预约执行状态响应(控制器返回)
命令码: 0x2F1C RESERVE_EXE_STATE_RESPOND
参数说明:
| 参数名 | 类型 | 必填 | 说明 |
|---|---|---|---|
| robot | int | 是 | 机器人号 |
| current | object | 是 | 当前运行状态 |
| queue | array | 是 | 队列(10个元素) |
current 对象参数:
| 参数名 | 类型 | 说明 |
|---|---|---|
| station | int | 工作站(程序编号) |
| name | string | 程序名 |
| runtime | int | 当前运行的已运行次数 |
| times | int | 当前运行的运行总数 |
| count | int | 运行总数 |
| status | int | 运行状态:0-无预约,1-预约中,2-运行中,3-已预约,4-程序暂停 |
queue 数组元素参数:
| 参数名 | 类型 | 说明 |
|---|---|---|
| station | int | 工作站(程序编号) |
| name | string | 程序名 |
| times | int | 运行次数 |
| count | int | 运行总数 |
| status | int | 状态 |
响应示例:
{
  "robot": 1,
  "current": {
    "station": 1,
    "name": "Q1",
    "runtime": 1,
    "times": 3,
    "count": 1,
    "status": 2
  },
  "queue": [
    {"station": 1, "name": "Q4", "times": 2, "count": 0, "status": 1},
    {"station": 1, "name": "Q1", "times": 6, "count": 0, "status": 1},
    {"station": 1, "name": "Q3", "times": 1, "count": 0, "status": 1},
    {"station": 1, "name": "", "times": 1, "count": 0, "status": 0},
    {"station": 1, "name": "", "times": 2, "count": 0, "status": 0}
  ]
}
6.3 运行总数清零
命令码: 0x2F1D RESERVE_EXE_STATE_CLEAR
参数说明:
| 参数名 | 类型 | 必填 | 说明 |
|---|---|---|---|
| robot | int | 是 | 机器人号 |
请求示例:
{
  "robot": 1
}
7. IO 型号设置
7.1 IO 型号设置(示教盒发送)
命令码: 0x2F21 IO_TYPE_SET
说明: 重启生效
参数说明:
| 参数名 | 类型 | 必填 | 说明 |
|---|---|---|---|
| simuNum | int | 是 | 虚拟 IO 数量 |
| serialAnalog | object | 是 | 串口模拟量配置 |
serialAnalog 对象参数:
| 参数名 | 类型 | 说明 |
|---|---|---|
| type | string | 可选:SUPER_ANAIO、DAC_ANAIO |
| port | int | 端口号 |
| baudRate | int | 波特率 |
请求示例:
{
  "simuNum": 0,
  "serialAnalog": {
    "type": "SUPER_ANAIO",
    "port": 1,
    "baudRate": 115200
  }
}
7.2 IO 型号查询(示教盒发送)
命令码: 0x2F22 IO_TYPE_INQUIRE
7.3 IO 型号响应(控制器返回)
命令码: 0x2F23 IO_TYPE_RESPOND
参数说明:
| 参数名 | 类型 | 必填 | 说明 |
|---|---|---|---|
| num | int | 是 | IO 板数量 |
| type | array | 是 | IO 板类型列表 |
| portNum | array | 是 | 端口配置 |
| simuNum | int | 是 | 虚拟 IO 数量 |
| serialAnalog | object | 是 | 串口模拟量配置 |
响应示例:
{
  "num": 3,
  "type": ["IO板R1", "盟通", "虚拟IO"],
  "portNum": [[16, 16, 2, 2], [20, 16, 4, 2], [16, 16, 0, 0]],
  "simuNum": 1,
  "serialAnalog": {
    "type": "SUPER_ANAIO",
    "port": 1,
    "baudRate": 115200
  }
}
8. 远程状态提示
8.1 远程状态提示设置
命令码: 0x2F24 IO_REMOTEOUTPUT_SET
参数说明:
| 参数名 | 类型 | 必填 | 说明 |
|---|---|---|---|
| outPut | array | 是 | 输出配置数组 |
| robot | int | 是 | 机器人号 |
outPut 数组元素参数:
| 参数名 | 类型 | 说明 |
|---|---|---|
| outagerecover | int | 断电保持数据恢复 DOUT1-2端口绑定 |
| outagerecover_value | int | DOUT1-2端口值:0、1、2(2代表闪烁) |
| program1~program10 | int | 远程 IO 程序 DOUT 端口绑定 |
| program_value1~program_value10 | int | 远程 IO 程序 DOUT 输出端口值:0、1、2(2代表闪烁) |
请求示例:
{
  "outPut": [{
    "outagerecover": 2,
    "outagerecover_value": 0,
    "program1": 1,
    "program2": 2,
    "program3": 3,
    "program4": 0,
    "program5": 0,
    "program6": 0,
    "program7": 0,
    "program8": 63,
    "program9": 64,
    "program10": 0,
    "program_value1": 1,
    "program_value2": 1,
    "program_value3": 1,
    "program_value4": 0,
    "program_value5": 0,
    "program_value6": 0,
    "program_value7": 0,
    "program_value8": 0,
    "program_value9": 2,
    "program_value10": 0
  }],
  "robot": 1
}
8.2 远程状态提示查询
命令码: 0x2F25 IO_REMOTEOUTPUT_INQUIRE
参数说明:
| 参数名 | 类型 | 必填 | 说明 |
|---|---|---|---|
| robot | int | 是 | 机器人号 |
请求示例:
{
  "robot": 1
}
8.3 远程状态提示响应
命令码: 0x2F26 IO_REMOTEOUTPUT_RESPOND
说明: 内容同 0x2F24
9. 安全监测设置
9.1 安全监测设置(示教盒发送)
命令码: 0x2F31 IO_SAFE_CHECK_SET
参数说明:
| 参数名 | 类型 | 必填 | 说明 |
|---|---|---|---|
| robot | int | 是 | 机器人号 |
| safeScreen | object | 是 | 安全光幕配置 |
| quickStop | object | 是 | 快速停止配置 |
safeScreen 对象参数:
| 参数名 | 类型 | 说明 |
|---|---|---|
| enable | bool | 使能安全光幕 |
| port1 | int | 安全光幕1 DIN 序号(1~16) |
| value1 | int | IO 电平参数:0-低电平,1-高电平 |
| port2 | int | 安全光幕2 DIN 序号(1~16) |
| value2 | int | IO 电平参数:0-低电平,1-高电平 |
quickStop 对象参数:
| 参数名 | 类型 | 说明 |
|---|---|---|
| enable | bool | 使能 |
| port1 | int | 紧急停止1 DIN 序号(1~16) |
| value1 | int | IO 电平参数:0-低电平,1-高电平 |
| port2 | int | 紧急停止2 DIN 序号(1~16) |
| value2 | int | IO 电平参数:0-低电平,1-高电平 |
| time | int | 快速停止时间(50~200ms) |
| shieldFlag1 | bool | 屏蔽紧急停止1 |
| shieldFlag2 | bool | 屏蔽紧急停止2 |
| shieldTime | int | 屏蔽时间(秒,10位整数) |
请求示例:
{
  "robot": 1,
  "safeScreen": {
    "enable": false,
    "port1": 0,
    "value1": 1,
    "port2": 0,
    "value2": 1
  },
  "quickStop": {
    "enable": false,
    "port1": 15,
    "value1": 1,
    "port2": 15,
    "value2": 1,
    "time": 60,
    "shieldFlag1": false,
    "shieldFlag2": false,
    "shieldTime": 30
  }
}
9.2 安全监测查询(示教盒发送)
命令码: 0x2F32 IO_SAFE_CHECK_INQUIRE
参数说明:
| 参数名 | 类型 | 必填 | 说明 |
|---|---|---|---|
| robot | int | 是 | 机器人号 |
请求示例:
{
  "robot": 1
}
9.3 安全监测响应(控制器返回)
命令码: 0x2F33 IO_SAFE_CHECK_RESPOND
说明: 同 0x2F31
10. IO 触发消息设置
10.1 IO 触发消息设置(DIN)
命令码: 0x2F41 DIN_TRIGGER_MSG_SET
参数说明:
| 参数名 | 类型 | 必填 | 说明 |
|---|---|---|---|
| enable | array | 是 | 每有一块 IO 板增加16个数据:1-使能端口报警,2-不使能 |
| value | array | 是 | 每有一块 IO 板增加16个数据:端口电平状态,1-高电平,0-低电平 |
| msg | array | 是 | 每有一块 IO 板增加16个数据:消息内容 |
请求示例:
{
  "enable": [1, 1, 0, 0, 0, 0, 1, 1],
  "value": [0, 1, 1, 0, 0, 1, 1],
  "msg": ["", "qwer", "", "asd", ""]
}
10.2 IO 触发消息查询
命令码: 0x2F42 DIN_TRIGGER_MSG_INQUIRE
说明: data: 无
10.3 IO 触发消息响应
命令码: 0x2F43 DIN_TRIGGER_MSG_RESPOND
说明: 同 0x2F41
10.4 IO 数字输出 DOUT 设置
命令码: 0x2F44 DOUT_TRIGGER_MSG_SET
参数说明:
| 参数名 | 类型 | 必填 | 说明 |
|---|---|---|---|
| enable | array | 是 | 每有一块 IO 板增加16个数据:1-使能端口报警,2-不使能 |
| value | array | 是 | 每有一块 IO 板增加16个数据:端口电平状态,1-高电平,0-低电平 |
| msg | array | 是 | 每有一块 IO 板增加16个数据:消息内容 |
请求示例:
{
  "enable": [1, 1, 0, 0, 0, 0, 1, 1],
  "value": [0, 1, 1, 0, 0, 1, 1],
  "msg": ["", "qwer", "", "asd", ""]
}
10.5 IO 数字输出查询
命令码: 0x2F45 DOUT_TRIGGER_MSG_INQUIRE
说明: data: 无
10.6 IO 数字输出响应
命令码: 0x2F46 DOUT_TRIGGER_MSG_RESPOND
说明: 同 0x2F44
11. 配置文件修改查询操作
11.1 修改 DIN 注释配置文件
命令码: 0x2F47 DIN_ANNOTATION_NAME_SET
参数说明:
| 参数名 | 类型 | 必填 | 说明 |
|---|---|---|---|
| name | array | 是 | 每有一块 IO 板增加16个数据 |
请求示例:
{
  "name": ["", "qwer", "", "asd", ""]
}
11.2 查询 DIN 配置文件
命令码: 0x2F48 DIN_ANNOTATION_NAME_INQUIRE
11.3 返回 DIN 配置文件
命令码: 0x2F49 DIN_ANNOTATION_NAME_RESPOND
11.4 设置 DOUT
命令码: 0x2F4A DOUT_ANNOTATION_NAME_SET
参数说明:
| 参数名 | 类型 | 必填 | 说明 |
|---|---|---|---|
| name | array | 是 | 每有一块 IO 板增加16个数据 |
请求示例:
{
  "name": ["", "dsad", "wa"]
}
11.5 示教器 DOUT 查询
命令码: 0x2F4B DOUT_ANNOTATION_NAME_INQUIRE
11.6 控制器返回 DOUT 数据
命令码: 0x2F4C DOUT_ANNOTATION_NAME_RESPOND
11.7 设置 AIN 端口注释名称
命令码: 0x2F4D AIN_ANNOTATION_NAME_SET
参数说明:
| 参数名 | 类型 | 必填 | 说明 |
|---|---|---|---|
| name | array | 是 | 每有一块 IO 板增加16个数据 |
请求示例:
{
  "name": ["", "asd", "ayt", ""]
}
11.8 示教器查询 AIN 参数
命令码: 0x2F4E AIN_ANNOTATION_NAME_INQUIRE
说明: data: 无
11.9 示教器返回查询结果
命令码: 0x2F4F AIN_ANNOTATION_NAME_RESPOND
11.10 设置 AOUT 端口注释名称
命令码: 0x2F50 AOUT_ANNOTATION_NAME_SET
参数说明:
| 参数名 | 类型 | 必填 | 说明 |
|---|---|---|---|
| name | array | 是 | 每有一块 IO 板增加16个数据 |
请求示例:
{
  "name": ["", "das", "dsf", "ty"]
}
11.11 示教器查询 AOUT 参数配置文件
命令码: 0x2F51 AOUT_ANNOTATION_NAME_INQUIRE
11.12 示教器返回查询结果
命令码: 0x2F52 AOUT_ANNOTATION_NAME_RESPOND